
¿Qué son los motores de par y cómo funcionan?
Los motores de par (torque motors) se utilizan con frecuencia para el control de la tensión durante los procesos de fabricación. Aunque se trata de una aplicación relativamente específica, desempeñan un papel importante en determinados procesos industriales. El control de la tensión consiste en regular materiales continuos, como láminas, películas, cables, alambres o cintas, durante el proceso de fabricación. Es necesario mantener una tensión adecuada para controlar y mantener lo más constante posible el espesor o la elongación del material. Por ejemplo, se utilizan sistemas de control de tensión en operaciones de bobinado y desbobinado de rollos de papel, cintas, películas plásticas, alambres o materiales textiles. El control adecuado de la tensión también ayuda a mantener el material correctamente alineado y a evitar defectos como arrugas, deformaciones o roturas.
.png)
La tensión suministrada al motor de par y la carga aplicada determinan el par de salida y la velocidad del motor. Al modificar la tensión de alimentación, es posible ajustar el par de salida, mientras que la velocidad de rotación cambia de acuerdo con la característica de funcionamiento específica del motor de par.
Comparación entre motores de par y motores de inducción convencionales
Contacte con Sesame Motor para obtener más información y conocer las especificaciones disponibles de nuestros motores de par.
¿Qué son los motores de par?
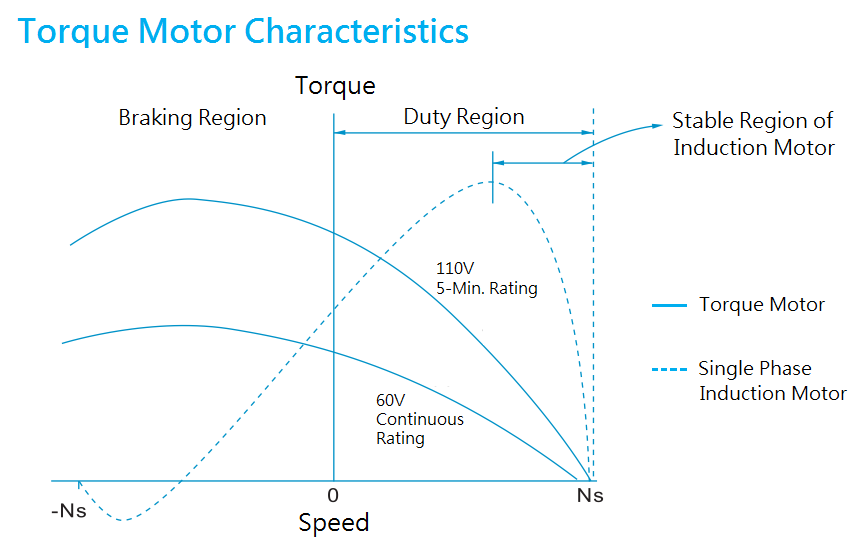
Un motor de par es un motor asíncrono especialmente diseñado. Su principio de funcionamiento es similar al de un motor de inducción, pero sus características de velocidad y rendimiento mecánico se obtienen mediante un aumento de la resistencia del rotor. En comparación con un motor de inducción de la misma potencia, un motor de par proporciona un mayor par de bloqueo y puede funcionar de forma estable a bajas velocidades. Por ello, resulta adecuado para aplicaciones de control de tensión con cargas elevadas y bajas velocidades, así como para operaciones en las que el motor debe alcanzar una posición de parada después de un breve período de funcionamiento y mantenerla de forma segura. Estos motores están diseñados para controlar el par y pueden permanecer bloqueados, es decir, con velocidad de giro cero, de forma continua sin sobrecalentarse. Esta característica resulta especialmente importante en aplicaciones de control de tensión.La tensión suministrada al motor de par y la carga aplicada determinan el par de salida y la velocidad del motor. Al modificar la tensión de alimentación, es posible ajustar el par de salida, mientras que la velocidad de rotación cambia de acuerdo con la característica de funcionamiento específica del motor de par.
Diferencias entre los motores de par y los motores de inducción
El motor de par está especialmente diseñado para proporcionar par de salida a bajas velocidades o mantener el par cuando la velocidad es cero después de un breve período de funcionamiento. Por este motivo, su aplicación es significativamente diferente de la de un motor de inducción convencional. Un motor de inducción estándar intenta mantener una velocidad relativamente constante cuando aumenta la carga, mientras que un motor de par reduce su velocidad a medida que aumenta la carga, sin sufrir daños por sobrecalentamiento en condiciones de funcionamiento adecuadas.Comparación entre motores de par y motores de inducción convencionales
| Motor de par | Motor de inducción convencional | |
| Funcionamiento | Baja tensión y velocidad bajo carga | Tensión y velocidad constantes bajo carga |
| Par de arranque | Alto | Bajo |
| Velocidad nominal | Baja | Alta |
| Ajuste de velocidad | Mediante regulador de tensión | Mediante motores de velocidad variable o VFD |
Tipos de motores de par de SESAME
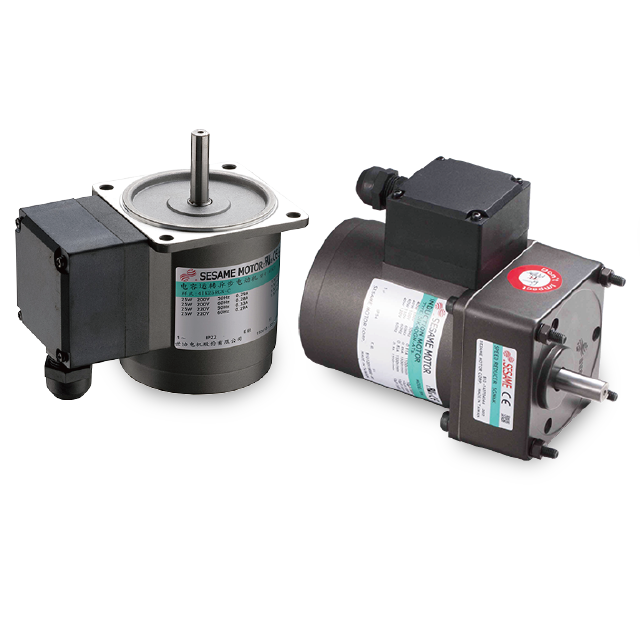
SESAME ofrece dos tipos de motores de par: el tipo estándar y el tipo con regulador de tensión incorporado.Motor de par tipo estándar
Se requiere un dispositivo externo para modificar la tensión de entrada del motor, como un controlador de potencia, con el fin de ajustar la velocidad y el par del motor.
Motor de par con regulador de tensión incorporado
El regulador de tensión está integrado en la caja de terminales del motor y permite controlar la tensión de entrada mediante una resistencia variable externa, con el fin de ajustar la velocidad del motor.¿Cómo y dónde se utilizan los motores de par?
Algunas aplicaciones requieren que el motor pueda controlar y mantener el par, como las operaciones de bobinado, enrollado y desbobinado, el mantenimiento de la tensión o la sujeción de herramientas y equipos en una posición determinada. En las operaciones de bobinado, independientemente de si el motor se encuentra en el lado de bobinado o desbobinado, mantener una tensión adecuada evita que el material enrollado quede flojo o se desenrolle.Bobinado
El bobinado es un proceso fundamental en la fabricación y el procesamiento de textiles, alambres y cables, láminas metálicas y productos de papel. Durante el bobinado de un material o producto, el diámetro de la bobina aumenta gradualmente, mientras que la tensión debe mantenerse constante. Para mantener una tensión uniforme durante el proceso, el par de salida del motor que acciona la bobina debe aumentar a medida que aumenta su diámetro. Al mismo tiempo, la velocidad de rotación del motor debe reducirse para mantener una velocidad de bobinado adecuada. Una tensión excesiva puede reducir demasiado el diámetro del alambre o el espesor del material e incluso provocar su rotura. Por otro lado, una tensión insuficiente puede generar un espesor irregular o un bobinado flojo. Las características mecánicas especiales de los motores de par los hacen adecuados para este tipo de aplicaciones de bobinado y control de tensión, como el bobinado de fibras textiles, telas, cintas, películas, láminas de plástico y caucho, entre otros materiales.Desbobinado
Cuando un producto o material previamente bobinado debe desenrollarse y transportarse al siguiente proceso, el motor de par puede utilizarse para mantener una tensión constante en el rollo o la bobina, en sentido contrario a la dirección de transporte. La velocidad de rotación puede ajustarse en función de los cambios en el diámetro de la bobina o del rollo. Por ejemplo, en equipos de impresión o envasado, un rollo completo de etiquetas o adhesivos debe mantenerse bajo una tensión adecuada. El motor de par se instala en el lado de desbobinado y gira en dirección opuesta al motor de bobinado. En este caso, el motor de par actúa como un elemento de frenado y ayuda a mantener la tensión adecuada durante el proceso de desbobinado.
Par de bloqueo
En determinadas aplicaciones, el motor debe proporcionar un par de salida incluso cuando la velocidad de rotación es cero después de un período de funcionamiento. Esta condición se conoce como funcionamiento a rotor bloqueado: existe alimentación de corriente alterna, pero el motor no gira. Algunos ejemplos incluyen la sujeción de objetos, el accionamiento o mantenimiento de interruptores y las etapas inicial y final del bobinado de cables, donde el motor debe mantener la tensión y proporcionar par de salida a velocidad cero. Gracias a la alta impedancia del motor de par, la temperatura de los devanados puede mantenerse dentro de sus límites térmicos durante el funcionamiento a rotor bloqueado, evitando un sobrecalentamiento excesivo en condiciones adecuadas de operación.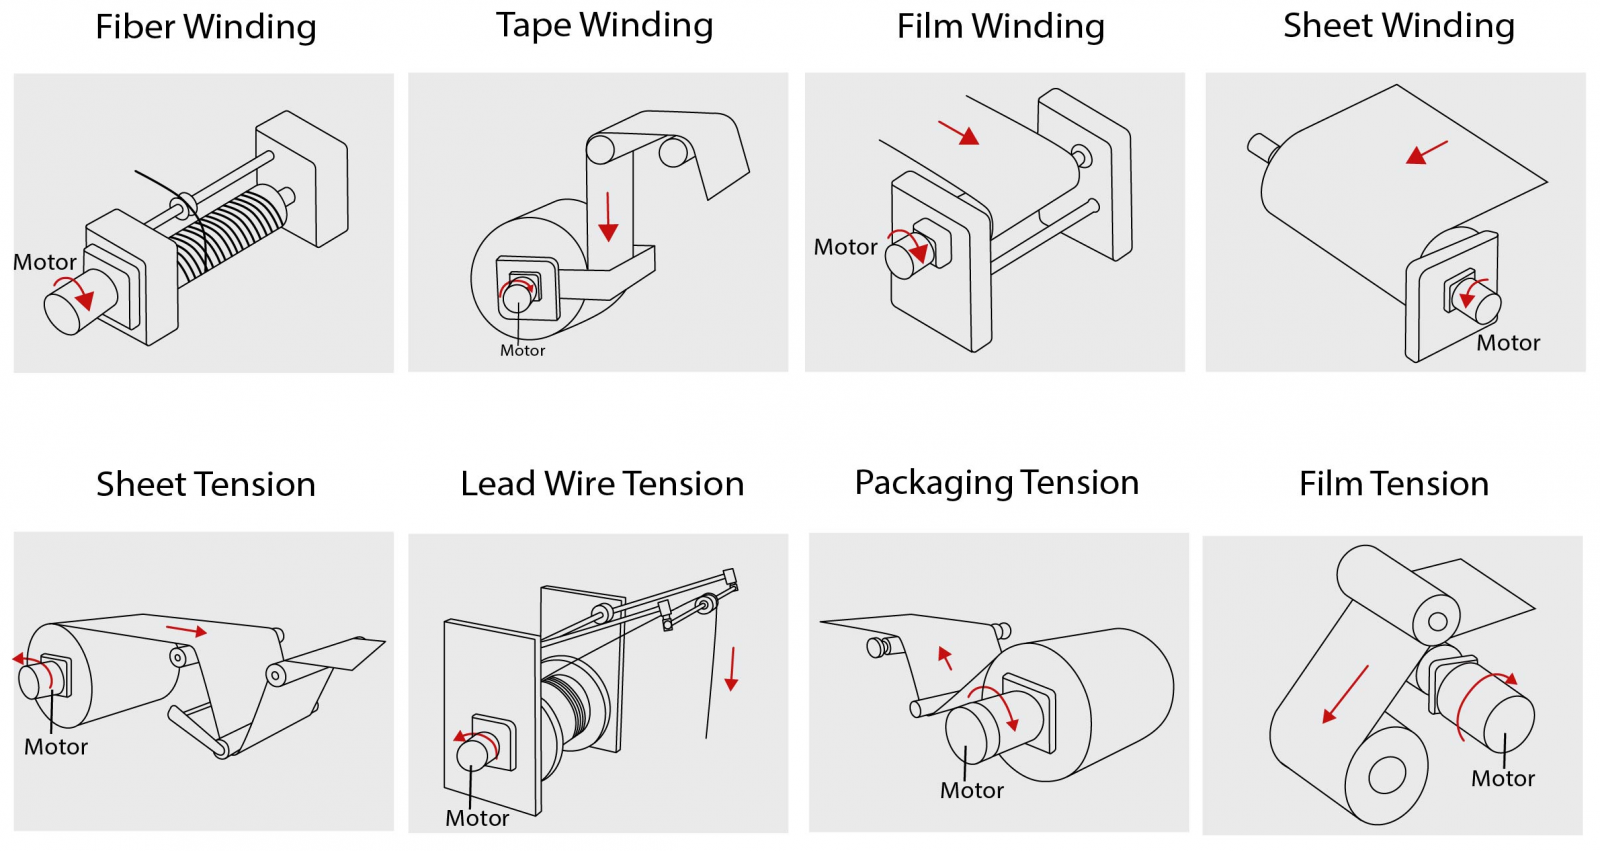
Conclusión
En la práctica, los servomotores se utilizan con frecuencia en aplicaciones de control de tensión. Sin embargo, cuando solo se requieren operaciones de bobinado o desbobinado y no son necesarias funciones de posicionamiento preciso o control dinámico del movimiento, los motores de par pueden ser una alternativa rentable. Sesame Motor ofrece motores de par de alta calidad equipados con interruptores de protección térmica y ventiladores de refrigeración en los modelos de 40 W, diseñados para aplicaciones especiales que requieren un funcionamiento estable y continuo durante largos períodos. Además, Sesame Motor ofrece reductores de velocidad compatibles con motores de par para aumentar el par de salida, de forma similar a un motorreductor, ampliando así el rango de aplicaciones posibles.Contacte con Sesame Motor para obtener más información y conocer las especificaciones disponibles de nuestros motores de par.