
¿Qué es un perro robótico? Aplicaciones, principios de funcionamiento y sistemas de accionamiento clave
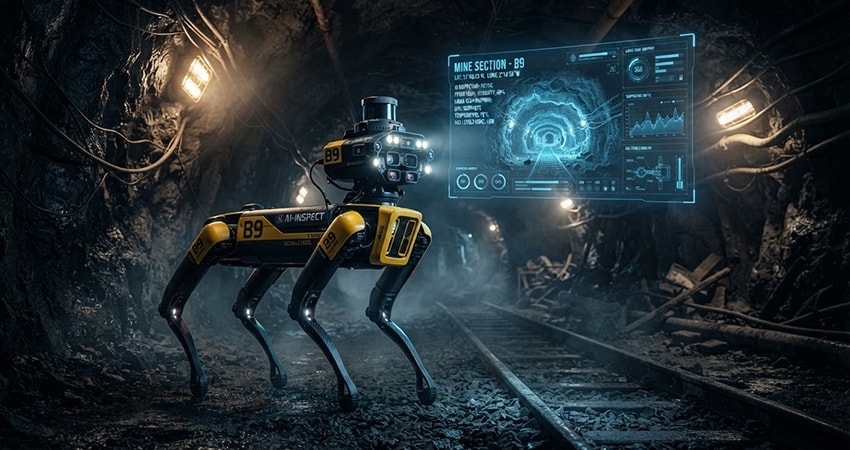
A medida que la inteligencia artificial generativa avanza rápidamente, los cuadrúpedos robóticos han captado la atención mundial tanto en exposiciones industriales como en mercados comerciales. Si bien la IA actúa como el «cerebro» del robot, su estabilidad física, equilibrio dinámico y fiabilidad operativa dependen en gran medida de su arquitectura de hardware y, en particular, de su sistema de transmisión de las articulaciones. En este artículo técnico se analizan los principales principios de funcionamiento, los escenarios de aplicación y los factores clave que deben tenerse en cuenta al evaluar el hardware de los cuadrúpedos robóticos modernos.
Definición del cuadrúpedo robótico: arquitectura y mecánica
Los perros robóticos combinan de forma sincronizada la percepción, el control y el accionamiento para lograr una locomoción estable incluso en terrenos complejos.Un cuadrúpedo robótico es un robot móvil avanzado diseñado para reproducir la locomoción de un perro. Gracias a sus articulaciones con múltiples grados de libertad (DoF, por sus siglas en inglés), estos sistemas pueden desplazarse por entornos complejos y no estructurados, como escaleras, pendientes y terrenos cubiertos de escombros. Su arquitectura principal se basa en tres sistemas estrechamente integrados:
- Sistema de percepción: LiDAR de alta resolución y sistemas de visión artificial con sensores de profundidad para el mapeo del entorno.
- Algoritmos de control mediante IA: Solucionadores cinemáticos en tiempo real y algoritmos de planificación del movimiento.
- Tren motriz y sistema de transmisión: Motores de alto par combinados con reductores de precisión.
Tipos de cuadrúpedos robóticos: desde modelos de consumo hasta aplicaciones industriales profesionales
Cada escenario de aplicación plantea requisitos específicos en cuanto a la precisión y durabilidad del tren motriz.Los robots cuadrúpedos abarcan un amplio espectro, desde unidades de consumo y educativas hasta sistemas industriales diseñados para trabajos exigentes. Comprender los requisitos del tren motriz según cada aplicación es fundamental para seleccionar y diseñar una solución adecuada.
Unidades de consumo y educativas
Estas plataformas priorizan la interacción, la facilidad de uso y la eficiencia de costes. Por lo general, utilizan motores de corriente continua (CC) de baja potencia combinados con trenes de engranajes de plástico ligeros, adecuados principalmente para desplazamientos sobre superficies interiores planas.
〈Leer más: Choosing Motor Basics: Types of AC Motors & DC Motors〉
Unidades profesionales para inspección industrial
Utilizados en fábricas automatizadas, refinerías químicas y subestaciones eléctricas, estos sistemas requieren navegación autónoma, detección y evitación de obstáculos, así como un funcionamiento continuo bajo cargas elevadas. Por ello, son esenciales un control preciso de la holgura y una alta densidad de par.
Búsqueda, rescate y operaciones en entornos peligrosos
Al operar en entornos extremos, como zonas afectadas por desastres, minas o terrenos exteriores accidentados, estos sistemas requieren un elevado nivel de equilibrio dinámico, resistencia a los impactos y fiabilidad para afrontar condiciones exigentes y evitar fallos críticos durante la misión.
El corazón mecánico: por qué la transmisión de precisión determina el rendimiento
La calidad del tren motriz influye directamente en la estabilidad del movimiento, la precisión de posicionamiento y la vida útil del sistema.Los integradores de sistemas suelen centrarse en el rendimiento de los algoritmos de IA y pueden pasar por alto la importancia de la transmisión mecánica. Sin embargo, la precisión del reductor y el par del motor influyen directamente en la estabilidad del movimiento y la precisión del posicionamiento. Una transmisión inadecuada puede provocar vibraciones mecánicas, desviaciones de posicionamiento y desgaste prematuro de los componentes.
Reductores planetarios de alta precisión
Gracias a su elevada densidad de par y su reducido juego mecánico (backlash), los reductores planetarios de alta precisión permiten mejorar el control de las articulaciones y conseguir movimientos más rápidos, suaves y precisos. La distribución de la carga entre múltiples engranajes ayuda a repartir las fuerzas de manera uniforme, reduciendo las vibraciones tanto durante los movimientos dinámicos como en condiciones estáticas.
Actuadores y reductores de alto par
La capacidad de mantener un par de salida elevado durante un funcionamiento continuo y bajo cargas exigentes permite a los cuadrúpedos robóticos realizar maniobras dinámicas, como saltos y desplazamientos rápidos, sin que el rendimiento se vea comprometido por un aumento excesivo de la temperatura.
|
Aplicación |
Requisito principal de potencia | Tipo de engranaje | Precisión de movimiento | Durabilidad y entorno |
| Juguete / Educativo | Motor de CC estándar | Tren de engranajes de plástico | Baja (locomoción básica) | Estándar (interiores y superficies planas) |
| Compañero doméstico | Servomotor compacto / motor sin escobillas | Reductor de precisión | Media (control básico de la postura) | Media (se requiere resistencia a los impactos) |
| Inspección industrial | Servomotor de alto par | Reductor planetario de alta precisión | Muy alta (navegación precisa por el terreno y evitación de obstáculos) | Alta (funcionamiento continuo y bajo cargas elevadas) |
| Búsqueda y rescate | Motor sin escobillas de alta potencia | Reductor planetario reforzado | Muy alta (equilibrio dinámico y capacidad para evitar caídas) | Grado industrial para entornos extremos |
〈Leer más: What Are Planetary Gearboxes?〉
〈Leer más: What Is a Servo Motor? A Complete Guide to Principles, Structure, Types, and Applications〉
Evaluación de compras: priorizar la durabilidad durante el ciclo de vida y el MTBF
La fiabilidad del hardware es un factor crítico para garantizar el éxito de una implementación a largo plazo.Una avería mecánica en el módulo de una articulación de un cuadrúpedo robótico puede provocar costosos tiempos de inactividad y riesgos para la seguridad. Debido a la compleja integración multieje de las extremidades de estos robots, los costes de sustitución y mantenimiento pueden ser considerables. Por ello, los responsables de compras e ingeniería deben evaluar los siguientes aspectos:
- Tiempo medio entre fallos (MTBF): evaluar el MTBF del conjunto de transmisión para determinar su fiabilidad durante el funcionamiento a largo plazo.
- Estabilidad del backlash y resistencia al desgaste: comprobar que la holgura torsional se mantenga estable y que los componentes conserven su rendimiento durante ciclos de operación prolongados.
- Soporte técnico del proveedor: considerar la capacidad de respuesta ante necesidades de ingeniería personalizada, así como la fiabilidad de los plazos de entrega.
Sesame Motor: soluciones de transmisión para aplicaciones de robótica
Con más de 35 años de experiencia en ingeniería y tecnología de movimiento, Sesame Motor se especializa en reductores planetarios de alta precisión y motoresreductores. Diseñadas para ofrecer bajo backlash, alta eficiencia y una larga vida útil, las soluciones de transmisión de Sesame Motor ayudan a fabricantes e integradores de automatización y robótica de todo el mundo a desarrollar sistemas de movimiento fiables y de alto rendimiento.Conclusión
En los cuadrúpedos robóticos, la precisión y durabilidad del tren motriz constituyen la base del rendimiento y la fiabilidad del sistema. A medida que se amplían las aplicaciones de los robots cuadrúpedos, las empresas deben evaluar no solo las capacidades de la IA, sino también la calidad de su núcleo mecánico. Los reductores planetarios y motores de alta calidad son componentes esenciales para desarrollar sistemas robóticos fiables, duraderos y escalables.〈Leer más: What Are Speed Reducers? How Do They Work?〉